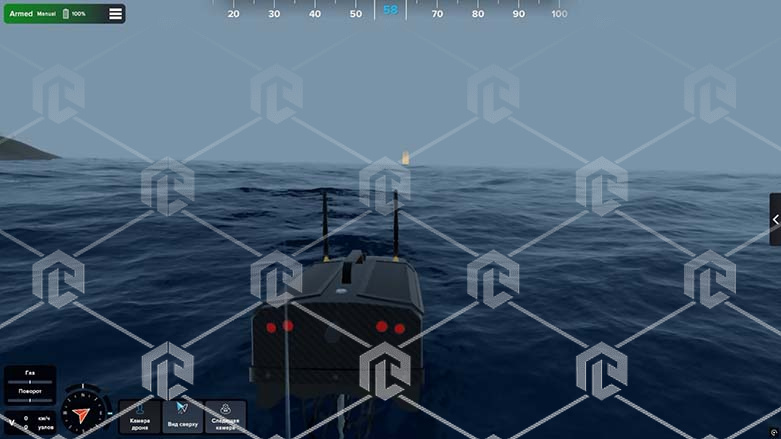
Виртуальный комплекс-тренажер для обучения навыкам программирования и управления безэкипажным катером (БЭК) предназначен для первичного обучения операторов, отработки автономных миссий и групповых занятий. Он использует метод SITL (Software-in-the-Loop) симуляции, который позволяет имитировать работу судна в виртуальной среде. Для этого НСУ (наземная станция управления) подключается к виртуальному надводному судну, что позволяет пользователям отрабатывать навыки составления и выполнения заданий. Комплекс-тренажер поддерживает различные сценарии и задачи, включая навигацию, маневрирование, управление двигателями и системами судна. Он также предоставляет инструменты для анализа и оценки результатов выполнения заданий, что позволяет пользователям улучшать свои навыки и понимать, как различные параметры влияют на работу судна. Виртуальный комплекс-тренажер является важным инструментом для обучения и подготовки специалистов в области беспилотных технологий, обеспечивая им возможность получить практический опыт в безопасной и контролируемой среде.
Три режима обучения с упражнениями по сложности на разной акватории:
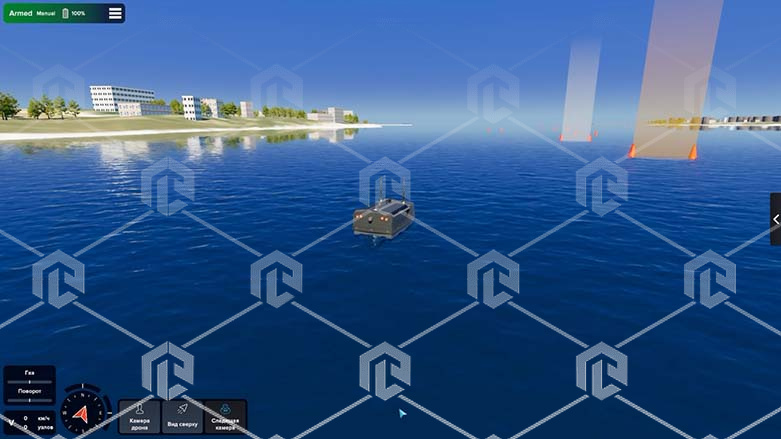
1. Ручной режимКонтроль дрона пультом и по приборам с НСУ или СВП (станция внешнего пилота)
2. Автоматический режим
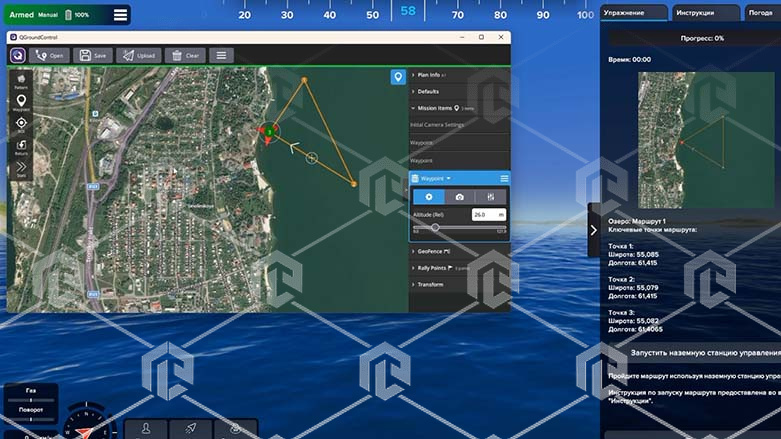
Автоматическое прохождение маршрута на основе путевых точек по ГНСС (GPS) согласно план-маршруту, составляемому во внешнем редакторе СВП, а также с дополнительным слоем управления с использованием ROS, методов технического зрения (OpenCV) и алгоритмов автоматического управления судном на основе показаний дополнительных датчиков в виде цветной камеры, камеры ближнего ИК-диапазона, камеры ночного видения, радара или лидара.
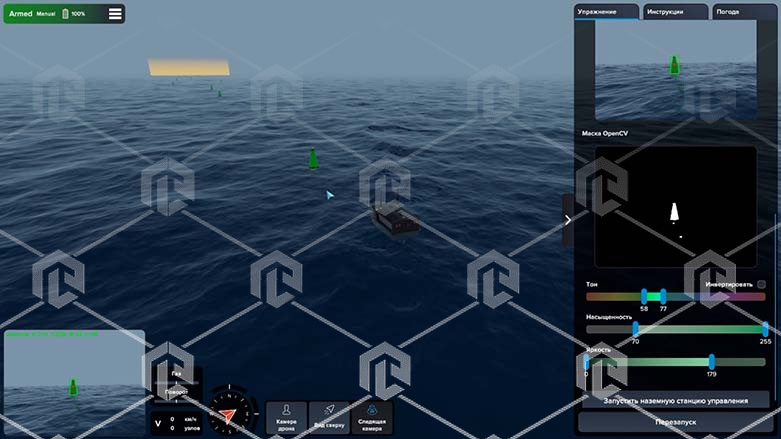
Данный режим позволяет настраивать параметры обнаружения и захвата целей, а также комбинировать 2 слоя автопилота: Слой СВП (QGC) и слой ROS логики с виртуальной камерой и датчиками. Редактирование скриптов и алгоритмов доступно в ручном режиме с их калибровкой в отдельной учебной сцене-песочнице, где возможна изолированная отладка скриптов и параметров САУ.
3. Режим программирования (песочница)
Открытый водоем для отработки алгоритмов автоматического управления и подбора коэффициентов и параметров САУ для обнаружения препятствий разного цвета и формы, их плавного объезда или решения задач самонаведения на объект.
Симулятор построен на связке:
- автопилот PX4/ArduPilot — стабилизация, базовые манёвры, выполнение команд;
- ROS — высокоуровневая логика: обработка данных виртуальных сенсоров, планирование маршрутов, принятие решений;
- движок 3D-визуализации — фотореалистичная среда с физикой воды, визуализацией камер и интерфейса;
- SITL — запуск кода автопилота на обычном ПК с имитацией работы виртуального катера.
Перечень исследовательских задач, решаемых с помощью комплекса:
- Проведение групповых занятий с совместной работой по сети для решения задач, эксплуатации и применению беспилотных надводных аппаратов;
- Первичное обучение операторов принципам управления беспилотных систем, знакомство с аппаратурой управления;
- Отработка навыков выполнения специализированных задач в автономном режиме.